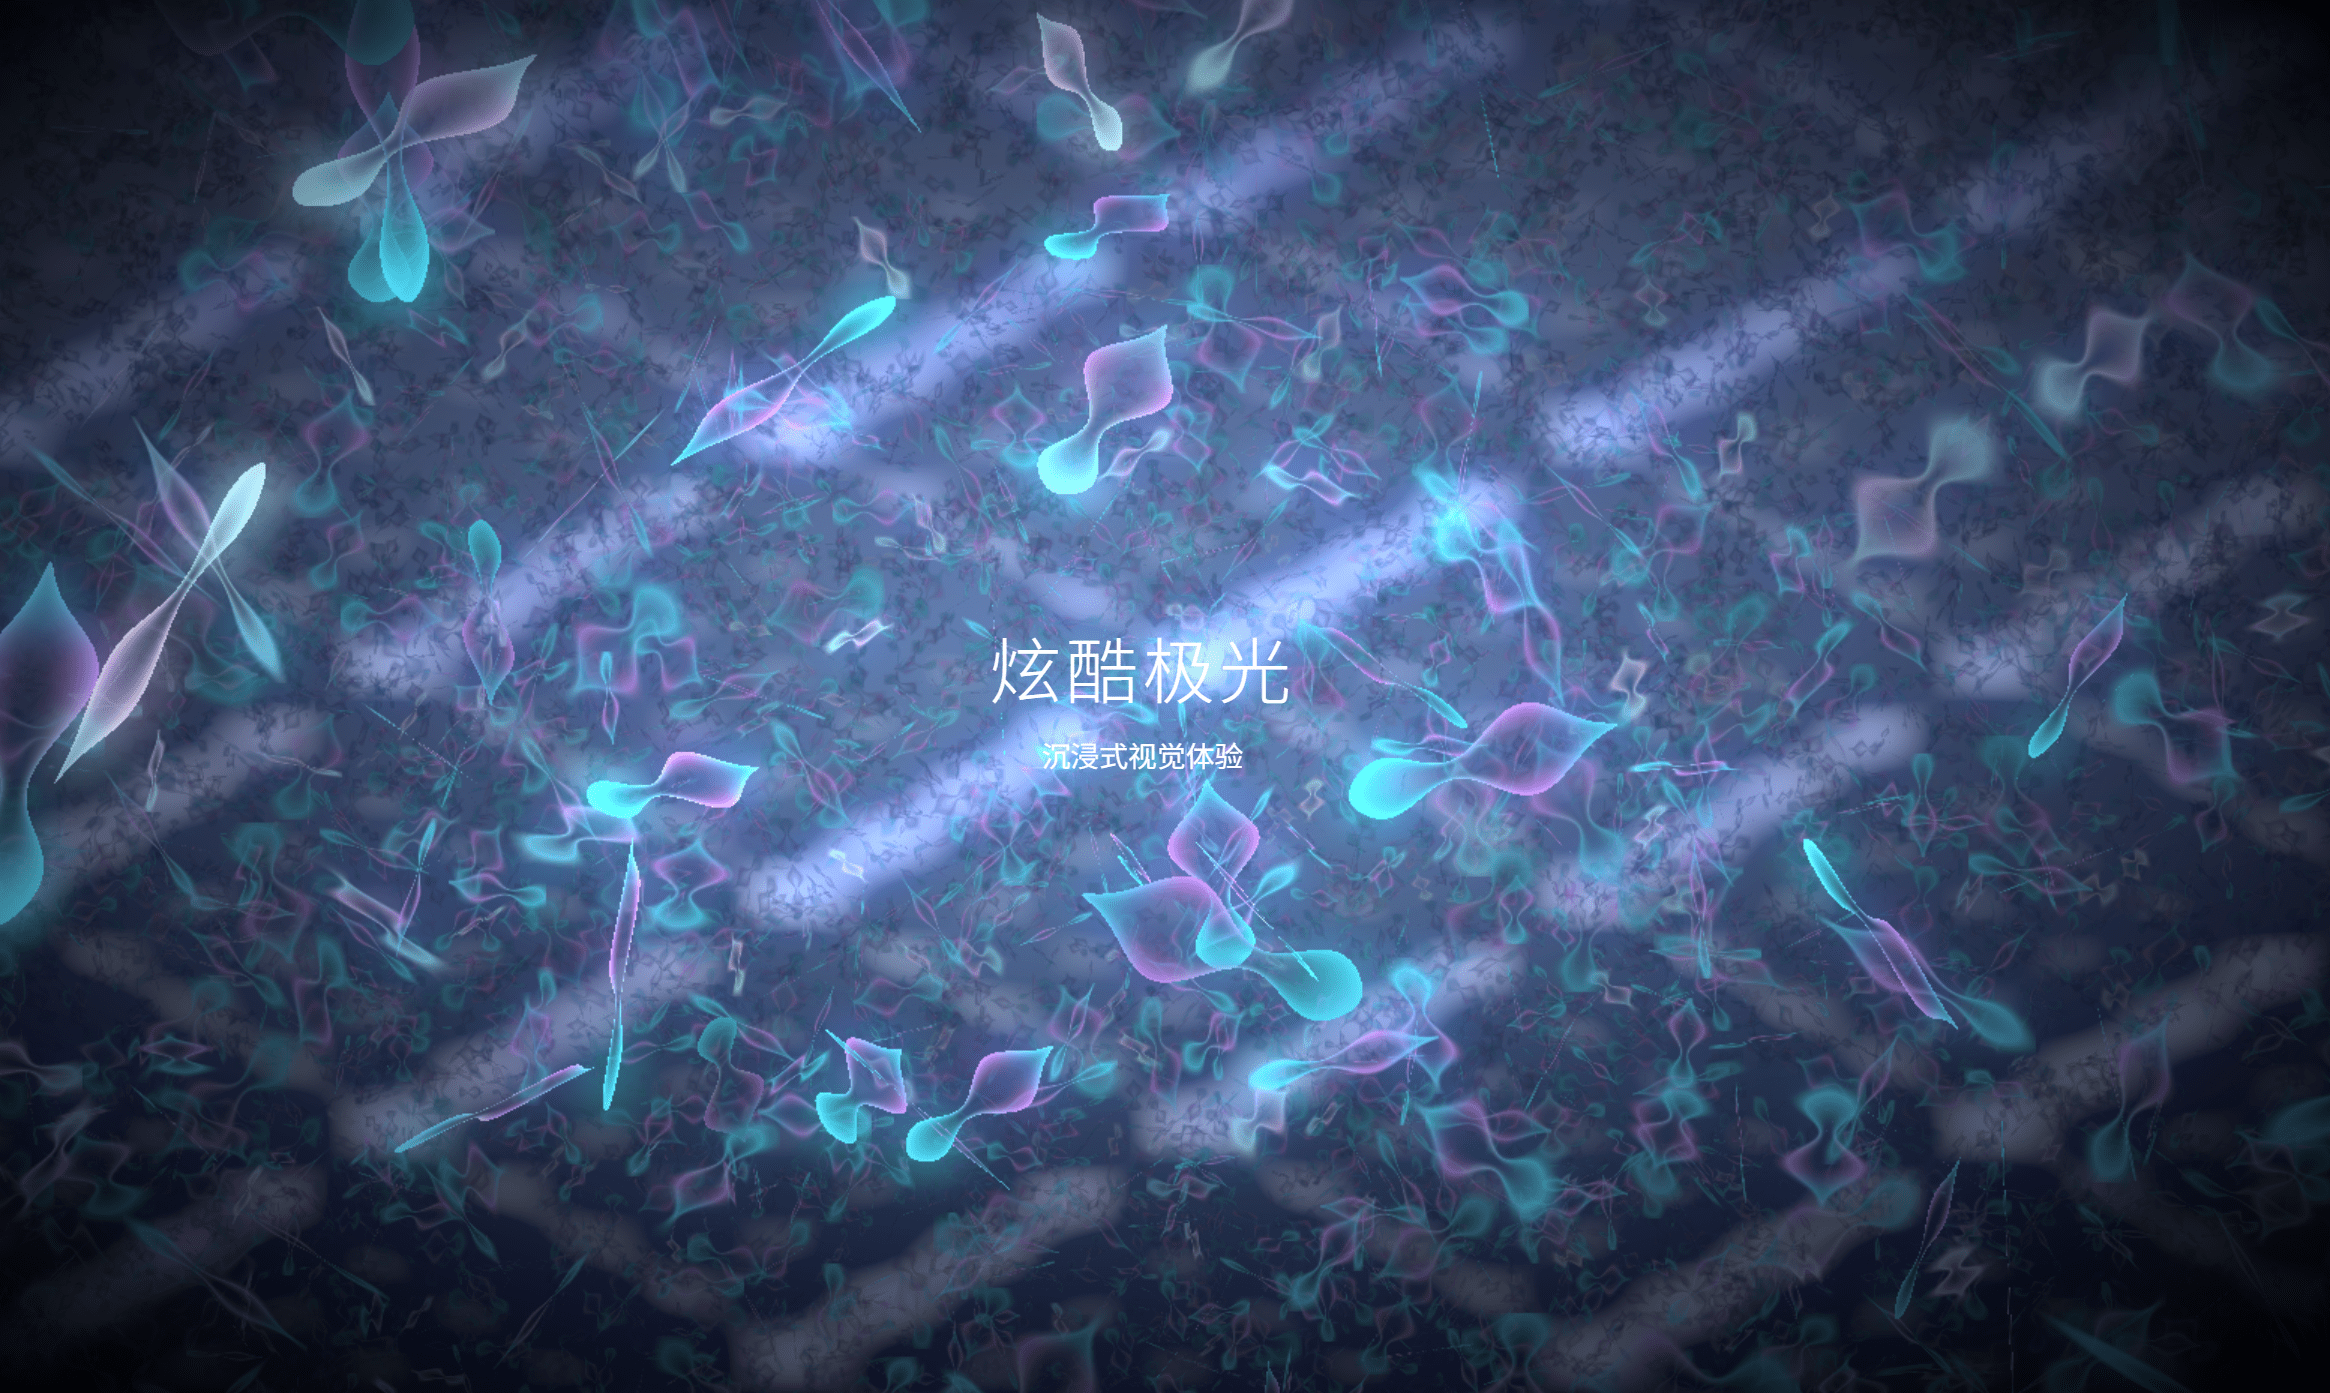
手势粒子特效系统 Gesture Particle FX 实时手势交互(附源码下载)
引言:让你的摄像头变成魔法棒
在交互设计领域,手势识别已成为最具魅力的交互方式之一。我使用 Python 技术栈开发了 Gesture Particle FX,将摄像头变成一把”魔法棒”,让你的每一个手势都能触发绚丽的粒子特效。无论是张开手掌时的星尘散布,还是比出爱心手势时的粒子聚合,都展现了实时手势交互的无限可能。
本文将分享我的开发思路和实现原理,从手势识别管线到粒子物理系统,从形状生成数学到拖尾效果,全面解析这个项目的背后原理,并提供完整的源码下载。
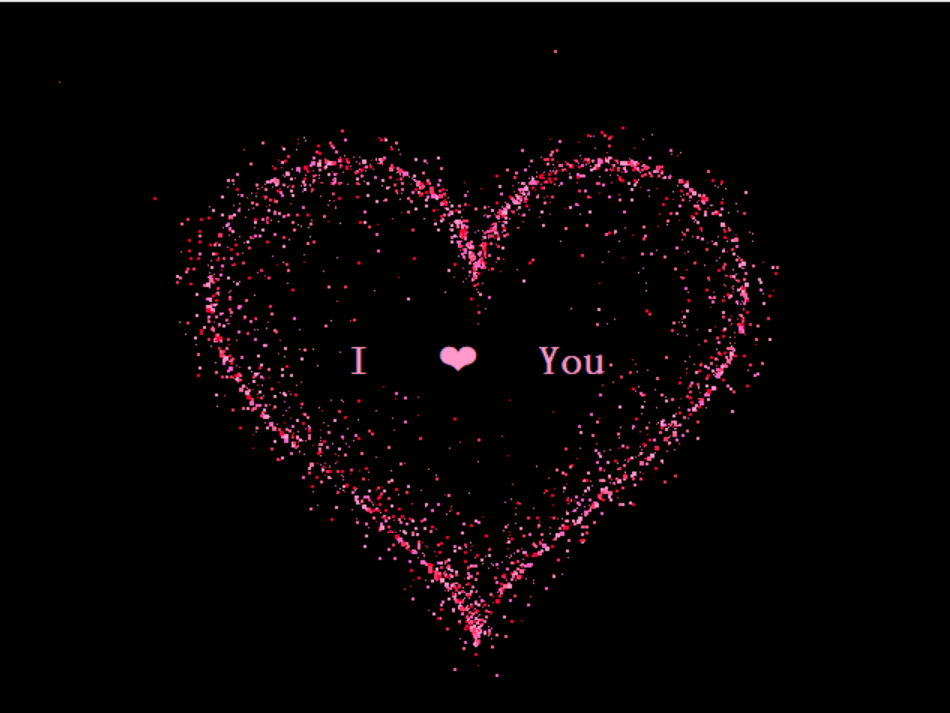
图片预览:界面展示
核心特性
| 手势 | 粒子效果 |
|---|---|
| 张开手掌 (OPEN) | 1000 个粒子随机散布全屏,绚烂如星尘 |
| 握拳 (FIST) | 所有粒子汇聚到屏幕中心,聚集成一个亮点 |
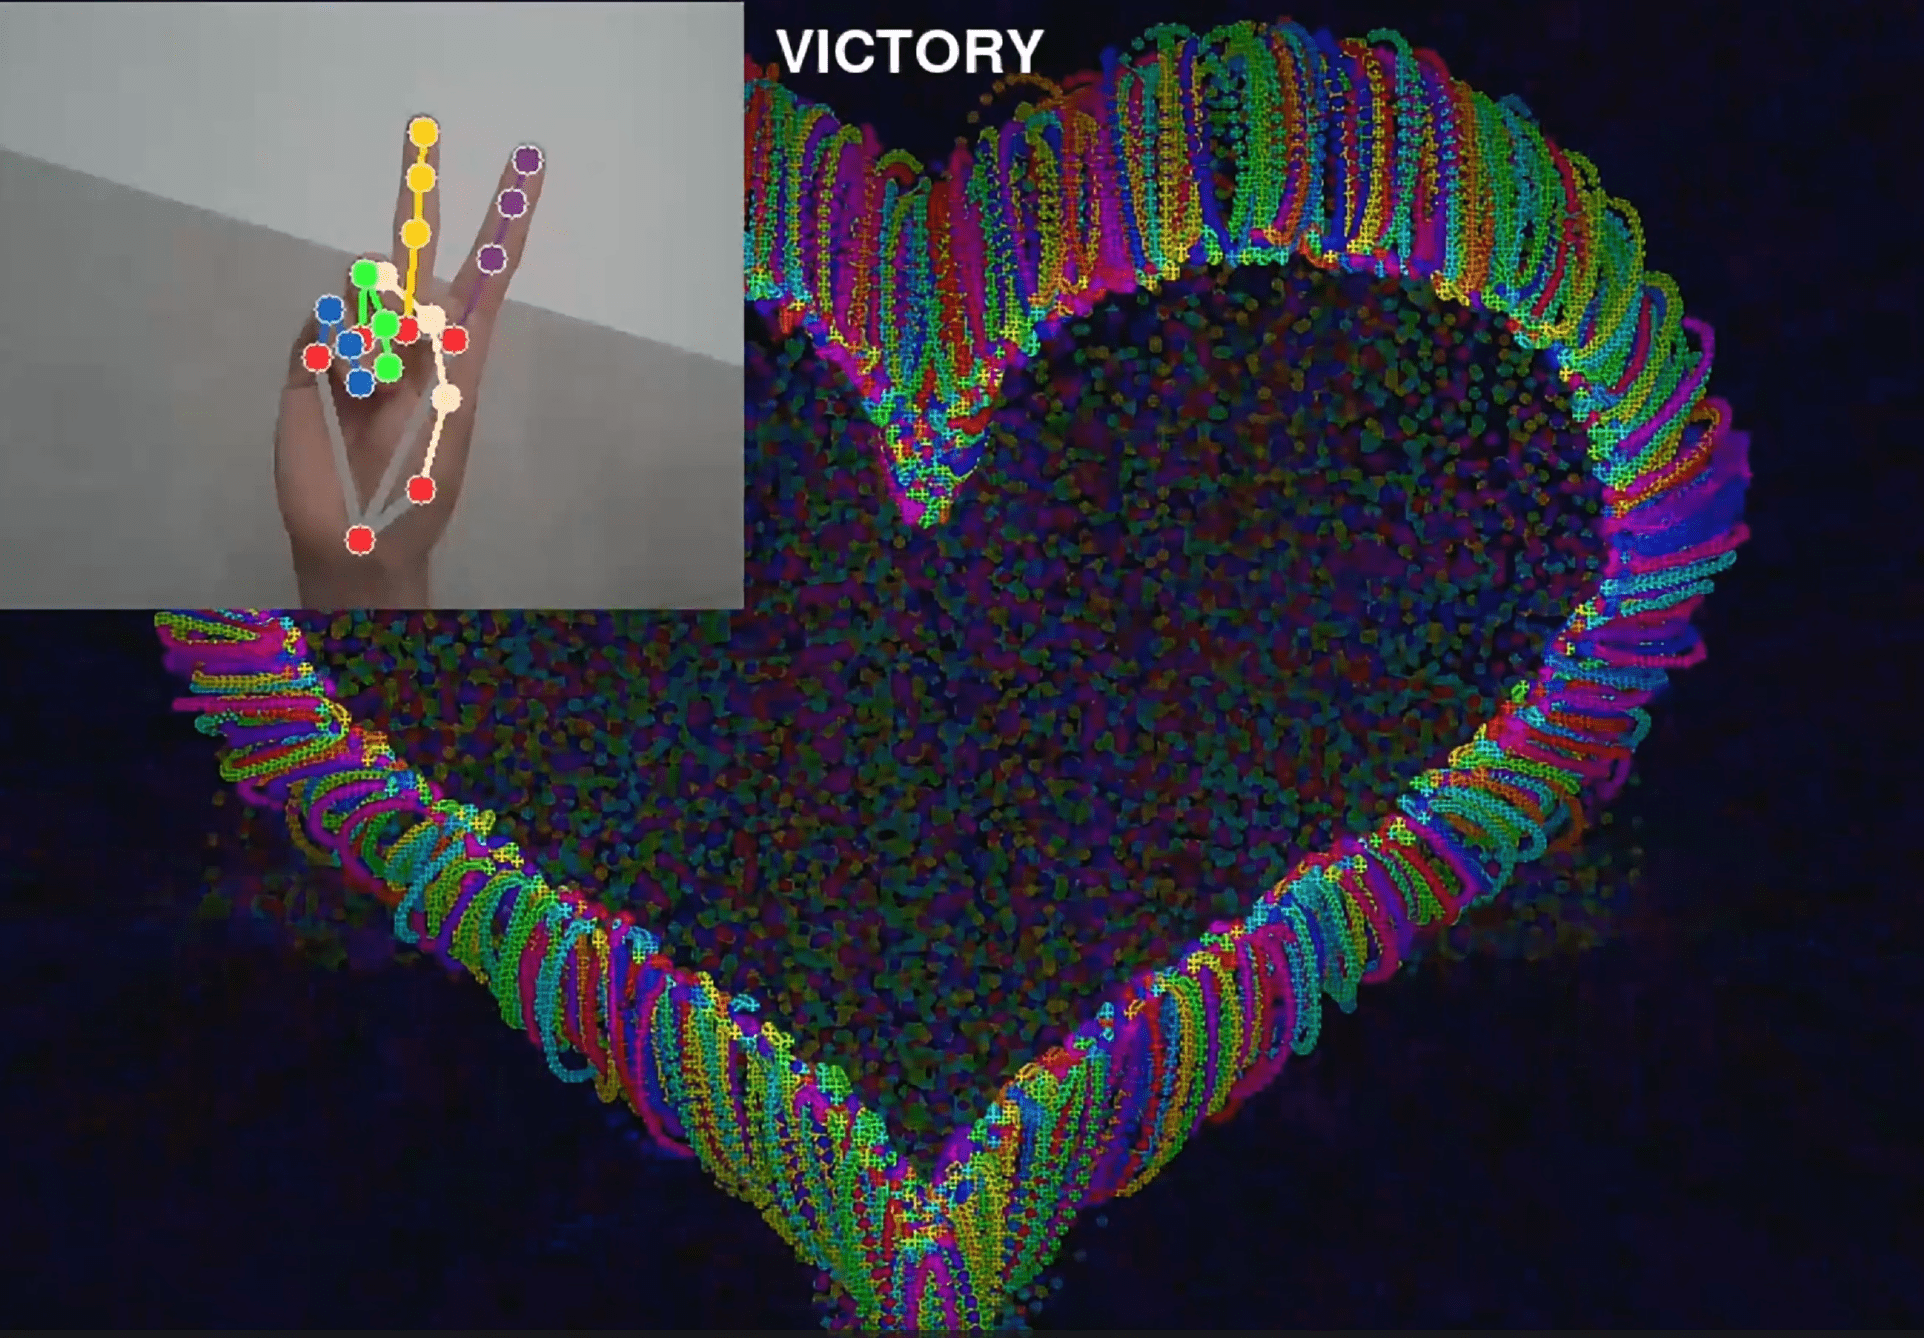
| 胜利手势 (VICTORY) | 粒子沿参数方程曲线排列成一颗爱心 |
| OK 手势 (OK) | 粒子沿五角星形路径分布,形成一颗五角星 |
手势切换时,粒子通过弹簧物理系统平滑过渡,而非瞬间跳变,呈现出流体般的丝滑动画。
技术架构
模块化设计
整个项目由我设计的 4 个模块组成,职责清晰分离:
项目架构
| 模块 | 职责 |
|---|---|
main.py | 主循环:摄像头采集 → 手势识别 → 粒子更新 → 渲染输出 |
hand_tracker.py | 基于 MediaPipe 的 21 个手部关键点提取 + 手指状态判断 + 手势分类 |
particle_system.py | 弹簧阻尼物理系统 + 粒子拖尾效果 + 抗锯齿绘制 |
shape_generator.py | 根据手势生成目标形状(爱心参数方程、五角星线段插值) |
工作原理深度解析
1. 手势识别管线
我使用 Google MediaPipe 提取 21 个手部关键点(landmarks),通过以下逻辑判断手指状态:
- 拇指:计算指尖到 MCP 关节的距离,超过阈值判定为伸直
- 其他四指:比较指尖 y 坐标与 PIP 关节 y 坐标,指尖高于关节则为伸直
然后根据手指组合分类手势:
- OPEN:5 根手指全部伸直
- FIST:4 根非拇指手指全部弯曲
- VICTORY:食指 + 中指伸直,无名指 + 小指弯曲
- OK:拇指指尖与食指指尖形成小圆圈(距离 < 0.09),其余 3 指伸直
2. 粒子物理系统
我为每个粒子设计了弹簧力 + 阻尼系数的物理系统,使其平滑移动:
1 | # 弹簧阻尼物理系统 |
参数经过我反复精细调优(stiffness=0.025, damping=0.88),实现丝绸般平滑的过渡。
3. 形状生成数学
爱心:我使用了经典参数方程
1 | # 爱心参数方程 |
五角星:我通过 10 个交替的外/内顶点构建闭合路径,沿路径等距分布粒子
我为所有形状加入了微小随机抖动(jitter),避免呆板的几何感。
4. 拖尾效果
我为每帧在粒子画面上叠加一层半透明深色覆盖层,形成运动模糊的视觉残留,产生流光般的效果。
1 | # 拖尾效果实现 |
下载链接
- 百度网盘下载 - 提取码:
di4b(点击链接后如未自动填充,请手动输入)
结语:让技术与艺术完美结合
Gesture Particle FX - 技术与艺术的完美结合
我开发的手势粒子特效系统不仅展示了 Python 在计算机视觉领域的强大能力,也展现了技术与美学的完美融合,让每一个手势都能化作绚丽的视觉艺术
实时手势识别
丝滑粒子效果
数学美学呈现
Gesture Particle FX 是我开发的一个兼具技术深度和艺术美感的项目,它让我看到了计算机视觉与物理模拟结合的无限可能。通过简单的 Python 技术栈,就能实现如此炫酷的实时交互体验,这正是开源社区的魅力所在。
无论是作为学习计算机视觉的入门项目,还是作为展示实时交互技术的演示作品,我希望这个项目能激发更多开发者的创造力,让技术与艺术的结合绽放出更精彩的火花。
本文分享了我开发手势粒子特效系统的实现思路,提供了完整的源码和使用指南,希望能帮助开发者了解实时手势交互的实现原理。
实时手势交互,让代码与创意完美融合!
作者:Jay